


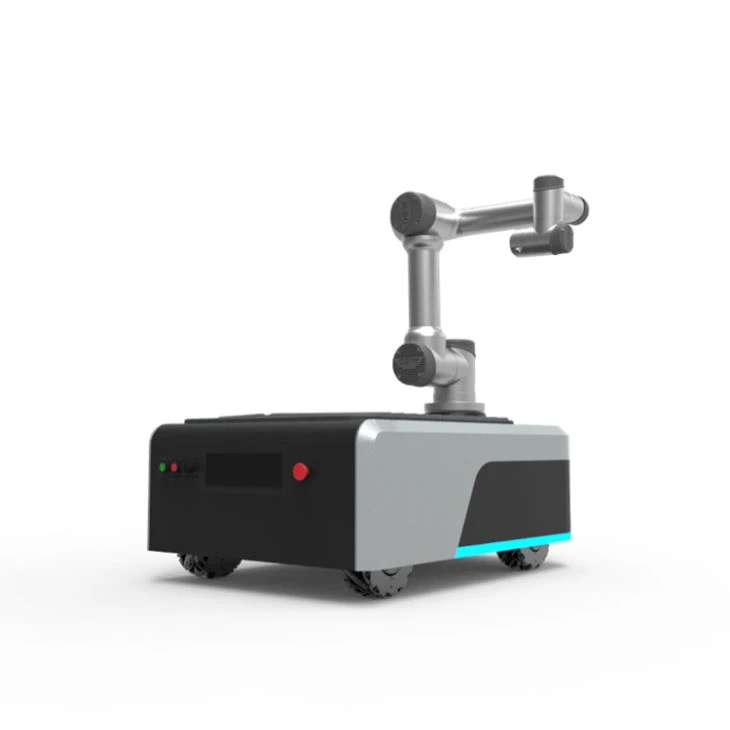
Robot Cyfansawdd Symudol
Cyflwyno cynnyrch

1. Nodweddion cynnyrch
1.1. Gradd uchel o awtomeiddio robot symudol cydweithredol: gall y cylched gael ei ddylunio gan y cyfrifiadur neu gall stribed magnetig ymsefydlu'r synhwyrydd aer magnetig arwain y darn a gwefru'n awtomatig;
1.2. Gall y manipulator i fyny'r safle gylchdroi 360 gradd heb ongl farw, gyda rheolaeth fanwl uchel;
1.3. Gweithrediad sefydlog robot symudol cydweithredol, parcio sefydlog, llai o ddirgryniad a sŵn wrth symud manipulator;
1.4. Heblaw, gall robot symudol cydweithredol wella'r ddelwedd gorfforaethol: mae gan AGV ymddangosiad dyfodolol, ymddangosiad hardd ac arsylwad uchel;
1.5. Effeithlonrwydd gweithio uchel: cwtogi oriau gwaith heb reoli â llaw, er mwyn gwella effeithlonrwydd menter.
1.6. Gall ein cynnyrch werthu ar wahân (heb AGV).
2. Senario cais
Gellir ei ddefnyddio mewn gweithfeydd cemegol awtomatig, swyddfeydd post, warysau, llyfrgelloedd, dociau, meysydd awyr, robotiaid symudol, robotiaid warysau a logisteg, siopau coffi, plannu tai gwydr a llwyfannau gwaith eraill i ddiwallu anghenion gwahanol ddiwydiannau fel warysau, gweithgynhyrchu, logisteg, amaethyddiaeth, ac ati, gydag ystod eang o gymwysiadau, ansawdd sefydlog a chyfaint cludo mawr.
3. Paramedr y tabl

Mae'r paramedrau uchod ar gyfer cyfeirio yn unig. Mae ein technoleg cynnyrch yn cael ei diweddaru a'i huwchraddio'n gyson. Ar yr un pryd, rydym hefyd yn derbyn addasu a datblygu cwsmeriaid.
4. Ffatri a chymhwyster


5. Cyfarwyddiadau a rhagofalon
5.1. Perygl sioc drydanol, rhaid i'r offer hwn fod yn gysylltiedig â'r cyflenwad pŵer o dan gyflwr sylfaen amddiffynnol.
5.2. Ni chaniateir gosod offer sy'n agored i ymyrraeth maes magnetig ger y robot cyfansawdd symudol, a allai achosi ymyrraeth ag ef.
5.3. Mae'r robot cyfansawdd symudol wedi'i gyfyngu i yrru ar dir gwastad, cadwch draw o'r grisiau.
5.4. Pan fydd y manipulator yn symud yn agos at ffin yr ystod cynnig, ni ellir nodi ei agwedd yn fympwyol.
5.5. Yn y gofod silindr yn union uwchben ac o dan waelod y fraich fecanyddol, mae angen osgoi symud yr offeryn i ofod y silindr gymaint â phosibl, a fydd yn achosi i gymal symud yn rhy gyflym pan fydd cyflymder yr offeryn yn araf iawn. , gan beri i'r robot actifadu'r mecanwaith amddiffyn awtomatig.
6. Cyfarwyddiadau ar gyfer cynnal a chadw rheolaidd)
6.1. Archwiliad brêc
Cyn gweithrediad arferol cynnal a chadw robot, mae angen gwirio brêc modur pob siafft fel a ganlyn:
(1) Rhedeg siafft pob manipulator i'w safle llwyth uchaf.
(2) Mae'r switsh dewis modd modur ar y rheolydd robot yn cael ei droi i'r safle diffodd modur).
6.2. Perygl colli swyddogaeth arafu
Peidiwch â newid y gymhareb gêr na pharamedrau symud eraill o'r cyfrifiadur neu'r ddyfais addysgu. Bydd hyn yn effeithio ar y swyddogaeth arafu
6.3. Gweithio o fewn cwmpas manipulator
Os oes angen gweithio o fewn cwmpas y manipulator, rhaid cadw at y pwyntiau canlynol
(1) Rhaid troi'r switsh dewis modd ar y rheolydd i'r safle â llaw i weithredu'r ddyfais alluogi i ddatgysylltu'r cyfrifiadur neu'r gweithrediad rheoli o bell
(2) Rhowch sylw i siafft gylchdroi'r manipulator a byddwch yn ofalus o'r gwallt neu'r dillad arno. Yn ogystal, rhowch sylw i rannau dewisol eraill neu offer arall ar y manipulator
(3) Gwiriwch frêc modur pob siafft
Tagiau poblogaidd: robot cyfansawdd symudol, Tsieina, gweithgynhyrchwyr, cyflenwyr, cyfanwerthol, arfer, o ansawdd uchel
Anfon ymchwiliad
